

1. Kernemotorklassificering og teknologisk udvikling
1.1 Motorkategorier og kerneegenskaber
En motor er en enhed, der konverterer elektrisk energi til mekanisk energi, der fungerer baseret på elektromagnetiske principper-genererer roterende eller lineær bevægelse gennem interaktionen mellem strøm og magnetiske felter. Som en grundlæggende komponent i moderne teknik og teknologi spiller motorer en afgørende rolle i at drive maskineri, levere strøm og aktivere kontrolsystemer. Med igangværende teknologiske fremskridt forbedres motorens ydeevne og effektivitet fortsat for at imødekomme forskellige krav.
Afhængigt af typen af strømforsyning kan motorer opdeles i DC-motorer og AC-motorer.
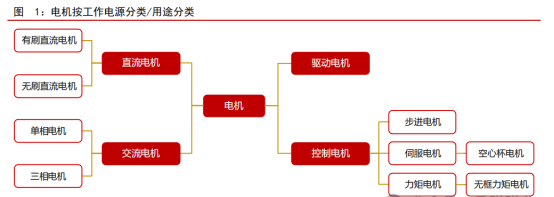
DC-motorer drives af jævnstrøm og omdanner DC elektrisk energi til mekanisk energi. Deres fordele omfatter stabil hastighed, højt startmoment og høj effektivitet. Imidlertid begrænser deres komplekse struktur, vedligeholdelsesproblemer og højere omkostninger deres anvendelse til områder som værktøjsmaskiner, robotteknologi, elektriske køretøjer og skibe.
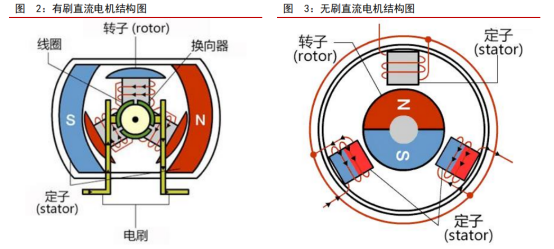
Børstede DC-motorer bruger mekanisk kommutering med faste magnetiske poler og roterende spoler. Kommutering opnås gennem kontakt mellem børster og kommutator. Disse motorer er enkle i struktur og moden teknologi med egenskaber som højt startmoment, hurtig respons og høj kontrolpræcision (op til 0,01 mm).
Børsteløse DC-motorer (BLDC) bruger elektronisk kommutering med faste spoler og roterende magnetiske poler. De er afhængige af Hall-sensorer til at registrere den magnetiske polposition og skifte strømretning i overensstemmelse hermed. Uden børsteslid giver de lang levetid, lav støj og lave vedligeholdelsesomkostninger.
AC-motorer drives af vekselstrøm og omdanner AC elektrisk energi til mekanisk energi. De er kendt for deres holdbarhed, lave fremstillingsomkostninger og brugervenlighed og anvendes i vid udstrækning i forbrugerprodukter og industrielt udstyr.
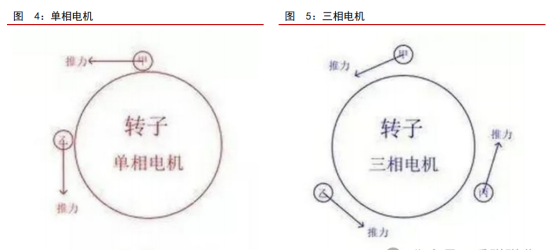
Enkeltfasede-motorer bruger enfaset-vekselstrøm til at generere et magnetfelt, der driver rotoren, hvilket kræver en startkondensator for at starte rotation. De har enkle strukturer og lave omkostninger, hvilket gør dem velegnede til husholdningsapparater som ventilatorer og støvsugere.
Tre-fasemotorer består af tre sæt spoler med en afstand på 120 grader og bruger tre-vekselstrøm til at skabe et roterende magnetfelt, der driver rotoren. Med høj driftseffektivitet, stærk stabilitet og lang levetid bruges de hovedsageligt i industrielle pumper, ventilatorer og kompressorer.
Med hensyn til funktionel brug tjener styremotorer som aktuatorer til præcis hastigheds- og positionskontrol, primært inklusive:
Trinmotorer konverterer pulssignaler til vinkelforskydning. Antallet af impulser styrer forskydningen, og impulsfrekvens styrer hastigheden. De er enkle i strukturen, yderst pålidelige og bruges i automatiske feedere, printere osv.
Servomotorer konverterer spændingssignaler til mekanisk udgang. Feedback fra indkodere aktiverer lukket-sløjfekontrol. De er kendetegnet ved høj præcision, hurtig respons, stærk stabilitet og højt udgangsmoment, hvilket gør dem ideelle til høj-præcisionskontrolsystemer.
Momentmotorer fokuserer på udgangsmoment som den centrale kontrolparameter, hvilket eliminerer mekaniske transmissionskomponenter. Med højt drejningsmoment og præcise kontrolmuligheder anvendes de i værktøjsmaskiner, automatiserede produktionslinjer og robotforbindelser. De er klassificeret i rammeløse og indbyggede typer.
På den politiske front understreger "Mechanical Industry Stabilization Work Plan (2023-2024)" at forbedre industrielle kapaciteter og opnå gennembrud inden for kerneteknologier, der fremmer fremskridt inden for motorteknologi. "Implementation Opinions on Promoting Future Industrial Innovation and Development" udpeger humanoide robotter som et vigtigt gennembrudsområde, der styrker motorernes strategiske rolle som kernekomponenter i robotter.
2. Kerneløse motorer: Tekniske egenskaber og industrielt økosystem
2.1 Tekniske principper og klassificering
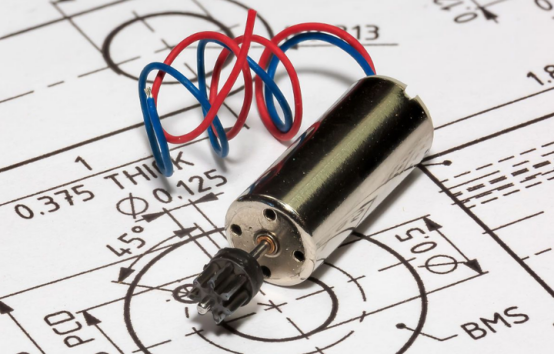
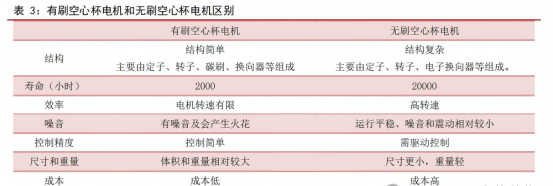
Som en specialiseret type DC permanent magnet servomotor ligger den kerneløse motors kerneinnovation i dens jernløse rotordesign. Strukturen omfatter en aksel, lejer, skålformede viklinger og en radialt magnetiseret ringmagnet (stator), hvor det slidsede tværsnit af magneten er et definerende træk. De to vigtigste tekniske kategorier er børstede og børsteløse: børstede kerneløse motorer bruger mekanisk kontakt mellem kulbørster og kommutatorer til strømtransmission. Selvom det er enkelt og billigt, forårsager børsteslid gniststøj og forkortet levetid, hvilket begrænser høje-applikationer. De bruges primært i små husholdningsapparater. Børsteløse kerneløse motorer bruger elektronisk kommutering til at skifte strømretning, hvilket eliminerer kontaktslid og væsentligt forbedrer størrelse, effektivitet og levetid, hvilket gør dem ideelle til droner, robotforbindelser og præcisionsmedicinsk udstyr.
Takket være den slidsløse struktur og ophængte viklingsteknologi viser disse motorer tre kernefordele: For det første enestående energieffektivitet, med energikonverteringseffektivitet mere end 15 % højere end traditionelle motorer; for det andet ensartet drejningsmoment ved lave hastigheder, hvilket sikrer en jævn drift af præcisionsudstyr; for det tredje stærk vibration og støjdæmpning ved høje hastigheder, hvilket reducerer amplituden med op til 30 dB.
2.2 Branchekæde og adgangsbarrierer
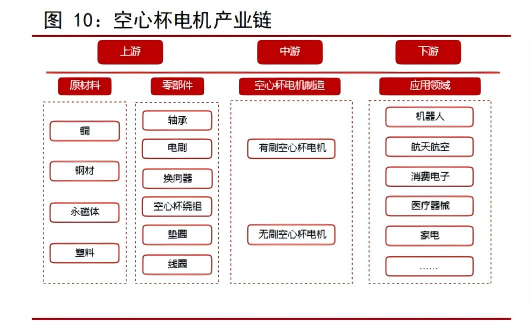
Den kerneløse motorindustrikæde omfatter tre hovedsegmenter: upstream-råmaterialer, midstream-fremstilling og downstream-applikationer. Opstrømsmaterialer fokuserer på kobber (viklingsleder), neodymjernbormagneter (magnetiske poler) og høj-præcisionslejer, hvor magneter tegner sig for 35 % af omkostningerne. Kerneflaskehalsen i midstream-fremstilling ligger i spoleviklingsprocessen. Tre store viklingstyper-lineær, sadel-formet og skæv-svarer til forskellige effekttætheder og rumeffektiviteter. Den skæve viklingsproces kan øge effekttætheden op til 400 W/kg.
Downstream-applikationer er forskellige. På Kinas 2023-marked tegnede medicinsk udstyr sig for den største andel med 37 %, efterfulgt af lagerlogistik (15 %), industriel automation (12 %) og robotteknologi (8 %). Industrien står over for tre store barrierer:
Tekniske barriererstamme fra den præcision, der kræves til ophængt vikling. Tråddiametertolerancer skal være mindre end eller lig med 0,01 mm, og viklingstællerafvigelse Mindre end eller lig med ±1 omgang; ellers kan motorparametrene glide med over 5 %.
Tilpasningsbarriereropstå fra dyb integration med kunderne. For eksempel skal kirurgiske robotledsdrev matche specifikke drejningsmomentkurver, hvilket gør det svært for nye spillere at bryde ind i eksisterende samarbejdsnetværk.
Kapitalbarriererafspejles i behovet for store aktivinvesteringer, såsom højhastighedsautomatiske stemplingspresser (Større end eller lig med 2 millioner RMB pr. enhed) og præcisionsrotorproduktionslinjer (Større end eller lig med 5 millioner RMB pr. linje). Årlige F&U-udgifter skal konsekvent overstige 15 % af omsætningen.
2.3 Konkurrencedygtigt landskab og markedspotentiale
Det globale marked er meget koncentreret. I 2023 havde oversøiske virksomheder 85 % af markedet, hvor top fem tegnede sig for en samlet andel på 67 %. Tysklands Faulhaber fører med mikromotorpræcisionskontrol, mens schweiziske Portescap udmærker sig i design med høj effekttæthed. USA-baserede Allied Motion har specialiseret sig i skræddersyede løsninger.
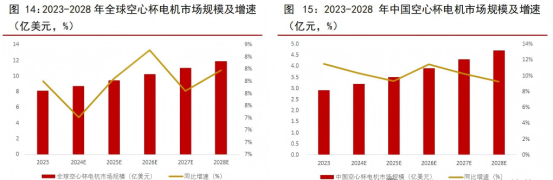
Markedsvækst er drevet af to motorer: Tendensen mod mere præcist medicinsk udstyr presser den årlige efterspørgselsvækst over 10 %-for eksempel kræver en Da Vinci-kirurgisk robot seks kerneløse motorer pr. enhed; den humanoide robotboom åbner ny efterspørgsel-Teslas Optimus har for eksempel brug for 12 motorer kun til fingerled i en enkelt fingernem hånd. Baseret på masseproduktionsfremskrivninger, når produktionen af humanoide robotter når en million enheder årligt, vil det globale marked for kerneløse motorer overstige 20,5 milliarder RMB, hvor Kina tegner sig for omkring 50 %. Den globale markedsstørrelse forventes at nå op på USD 870 mio. i 2024 (en stigning på 7,41 % år-i forhold til-år), hvor Kina vokser endnu hurtigere med 10,34 % og når 320 mio. RMB.
3. Rammeløse momentmotorer: Kernen i humanoide robotled
3.1 Teknologisk udvikling
Rammeløse momentmotorer eliminerer traditionelle huse og lejer, indlejrer statorer og rotorer direkte i værtsudstyret for en ekstremt forenklet transmissionskæde. Deres tekniske fordele kommer til udtryk på tre måder: Elimineringen af gearreduktioner reducerer energitabet med over 15 %; systeminerti reduceres med 30 %, hvilket muliggør ±0,05 graders positioneringsnøjagtighed; og deres brede temperaturområde (-40 grader til +155 grader) og stødmodstand over 5G møder krævende miljøer.
Current technical bottlenecks lie in magnetic circuit design and manufacturing processes. Industrial robot joints require torque density >8 Nm/kg. Globale ledere som Kollmorgen (USA) bruger kulfiberbånd, mens Tysklands TQ-RoboDrive innoverer med epoxy-indkapslingsteknologi.
Fremtidig evolution fokuserer på to veje: højere ydeevne og scenarietilpasning. Halbach array magnetisk optimering forventes at hæve momenttætheden til 12 Nm/kg. Fleksible ledmoduler til kollaborative robotter og høj-integrationsledkomponenter til humanoide robotter vil udvide multi-scenarietilpasningen.
3.2 Markedslandskab og efterspørgselsprognose
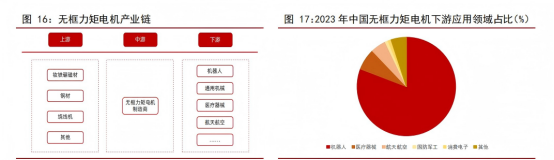
I Kina viser markedet høj applikationskoncentration, hvor robotter tegner sig for 80 % af efterspørgslen-45 % for humanoide robotter og 35 % for kollaborative robotter. Det konkurrenceprægede landskab har en parallel til oversøisk dominans og indenlandsk substitution. Kollmorgen og TQ-RoboDrive monopoliserer det høje-segment, mens indenlandske virksomheder som HETM (16 % markedsandel i 2023) og Han's Motor (12 %) trænger ind i mellemklassen med prisfordele.
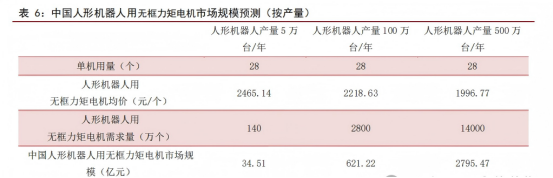
Humanoid robot-masseproduktion vil blive den vigtigste vækstdriver. Hver robot bruger 28 rammeløse drejningsmomentmotorer-14 til lineære aktuatorer (med planetariske rulleskruer) og 14 til roterende aktuatorer (parret med harmoniske reduktionsanordninger). Efterhånden som produktionen opskaleres, vil de gennemsnitlige motorpriser falde fra 1.200 RMB i 2025 til 800 RMB i 2030. Baseret på dette, når den årlige humanoide robotproduktion i Kina når 5 millioner enheder, vil det rammeløse drejningsmomentmotormarked overstige 279,5 milliarder RMB. Teslas efterspørgsel er endnu mere slående, hvor det forventede indkøb stiger fra 345 millioner RMB i 2025 til 27,955 milliarder RMB i 2027 - en 80-dobling på tre år.
4. Teknologiske tendenser og industriudsigter
Kerneløse motorer avancerer mod ±0,01 graders ultra-høj præcision for at understøtte komplekse operationer som gevindskæring (nøjagtighed på 0,1 mm niveau) og klaverspil (responstid)<1 ms). Frameless torque motors are adopting nanocrystalline soft magnetic alloys to improve power density by 30%, meeting the 300% instantaneous overload demand of humanoid robots in running conditions.
Industrialiseringen accelererer: Teslas Optimus forventes at gå ind i masseproduktion i 2025, og Unitrees H1-model er indstillet til levering i 2024. Disse to typer motorer vil dele på det billioner-yuan humanoide robotmarked, hvor det globale marked for kerneløse motorer forventes at overstige 12 milliarder RMB i 2027 for at nå op på det kinesiske marked for 2027 biler, og forventes at nå det kinesiske marked for 2027 biler. 2030 - danner i fællesskab kernens vækstpol for intelligent udstyr.


